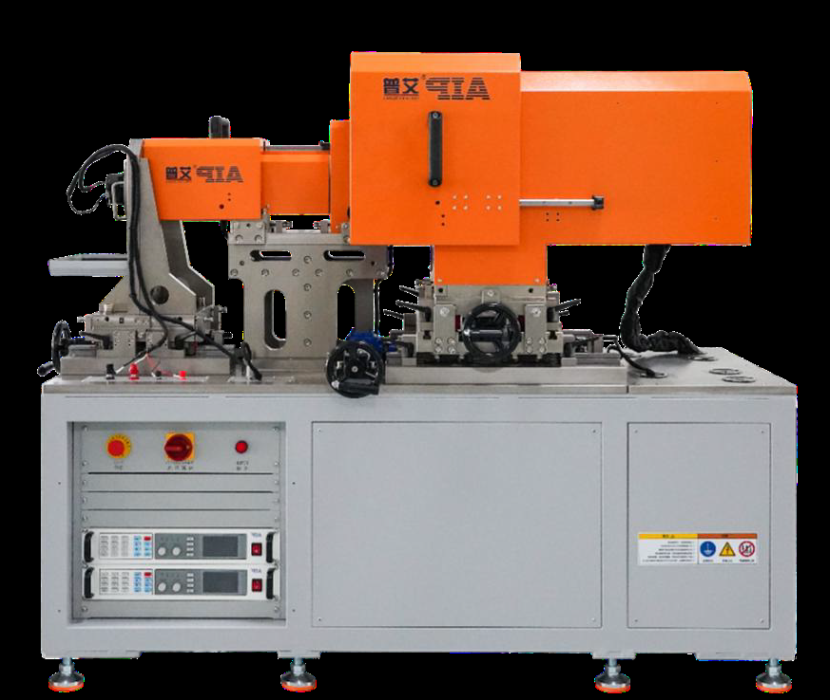
機器人旋轉關節模組性能測試分析系統
|
機械性能測試 |
電氣性能測試 |
控制性能測試 |
其他性能 |
|
反向啟動轉矩 |
額定功率/轉速/轉矩 |
絕對/重複定位精度 |
信號回應時間 |
|
啟停允許轉矩 |
效率測試 (關節、驅動器、電機+減速器) |
轉矩控制精度 |
效率MAP圖 |
|
轉動慣量 |
允許最高轉速 |
正/負階躍輸入位置回應時間 |
振動 |
|
機械剛度 |
暫態最大轉矩 |
正/負階躍輸入轉速回應時間 |
雜訊 |
|
背隙 |
轉矩常數 |
正/負階躍輸入轉矩回應時間 |
溫升 |
|
伺服靜剛度 |
轉矩密度/功率密度 |
位置/轉速/轉矩頻帶寬度 |
疲勞 |
|
額定靜制動轉矩 |
性能測試 T-N |
旋轉角度範圍 |
…… |
|
額定動制動轉矩 |
空載測試/空載電流 |
轉速波動係數 |
|
|
安全轉矩關斷 |
峰值轉矩/電流 |
轉矩波動係數 |
|
|
…… |
最高/額定轉速 |
|
|
測試專案參照GB/T 43200、參考新國標導向,完整測試專案以技術方案為準